


Що такепромисловий джойстик з електронним керуванням? Промисловий джойстик з електронним керуванням — це пристрій взаємодії людини та комп’ютера, який використовується в різних електромеханічних пристроях для визначення дії руки на ручку через потенціометр або датчик Холла та надсилання відповідних електричних сигналів для контролю напрямку, швидкості та відстані. пристрою. До появи промислових джойстиків з електронним керуванням в історії існували два інших типи джойстиків. У 1835 році американець Отіс спроектував і побудував перший одноковшовий екскаватор з паровим двигуном. Оператор натискав на важіль управління, щоб керувати екскаватором за допомогою шестерень, важелів, ременів і тягових канатів. Цей важіль управління є важелем ручного керування, який досі використовується на деяких простих механічних приладах. Його переваги – низька вартість і простота обслуговування. Однак з подальшим розвитком техніки та все більшої кількості функцій структура цього суто механічного ручного важеля також стає дедалі складнішою і поступово не може задовольнити потреби.

У 1940-х роках з'явилися навісні екскаватори з гідравлічними екскаваторами на тракторах, які приводилися в рух за допомогою гідравлічних важелів управління. Гідравлічний важіль управління безпосередньо з’єднаний з гідравлічним клапаном для управління його відкриттям (закриттям), а гідравлічна енергія перетворюється в механічну енергію для керування механізмами, що використовується в багатьох інженерних транспортних засобах.
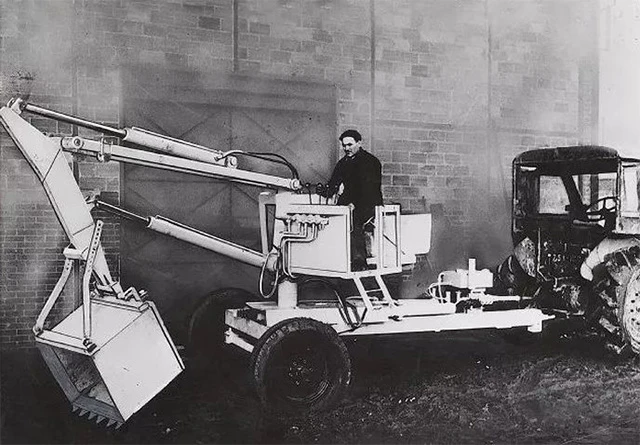
Розробка гідравлічного важеля управління налічує понад 80 років, продукт є зрілим, а всі частини були стандартизовані та серійні. У порівнянні з ручним важелем зі складною і величезною структурою, він має невеликі розміри та легку вагу, що може реалізувати масштабне безступінчасте регулювання швидкості, стабільну передачу, сильну здатність проти перешкод і хорошу роботу на низьких швидкостях. Однак, відповідно, гідравлічний робочий важіль має низький ККД, високу теплогенерацію, не може отримати фіксоване співвідношення передачі та має приховану небезпеку витоку, а гідравлічне масло всередині є горючим і вибухонебезпечним, що суперечить дедалі більш високим вимогам безпеки. та охорона навколишнього середовища. Тому з розвитком технологій гідравлічний важіль управління також почав повільно замінюватися іншим робочим важелем, тобто промисловим важелем управління з електронним керуванням.
Промислові джойстики з електронним керуванням спочатку використовувалися для керування великим і високоякісним обладнанням, таким як літаки та кораблі. У 1960-х роках в США з'явилася підйомна платформа. Оскільки відстань між платформою керування та водієм підйомної платформи (близько 50-60 метрів) була набагато більшою, ніж відстань між звичайними будівельними машинами, гідравлічний важіль керування не міг плавно виводити керування, тому повітряні роботи Платформа використовує електромеханіко-гідравлічну технологію інтеграції та застосовує електричний важіль управління в системі керування. До 1985 року з метою економії енергії багато виробників екскаваторів почали використовувати електромеханіко-гідравлічні інтегровані системи керування для масового виробництва земляних робіт.
З популяризацією цифровізації та підвищенням вимог до захисту навколишнього середовища все більше будівельної техніки також почали використовувати промисловий джойстик з електронним керуванням. У порівнянні з гідравлічним важелем керування, електричний важіль керування може встановлювати діапазон безпеки, реалізовувати дистанційне керування на великі відстані та безперервне керування, низькі вимоги до операторів, високу точність керування, високу швидкість реакції, лінійну залежність між входом та виходом, і може бути вихід відповідно до вимог замовника. Напруга, струм або цифрові сигнали легше застосовувати для інтелектуальної роботи. У той же час, з розвитком технології чіпів і дизайну рукоятки, електронний важіль управління може позбутися від перешкод температури та електромагнітних перешкод на вихідному сигналі, а електронна ручка управління, безсумнівно, буде сяяти в більшій кількості полів.


